초파리의 뇌를 이식한 미소녀는 어떤 움직임을 보여줄까요?
4족 로봇 쇼키, 미소녀 아바타 유메카. 두 몸에 초파리의 신경망을 연결하고 각자의 움직임이 생겨나는 과정을 지켜보는 프로젝트입니다.
유메카 소체의 입이 자극원(먹이)에 닿는 장면을 처음 공개한 훈련 영상입니다.
영상을 불러오지 못했습니다. 원본 게시물에서 확인해 주세요.
FAQ
01실제 초파리의 신경망을 사용하나요?
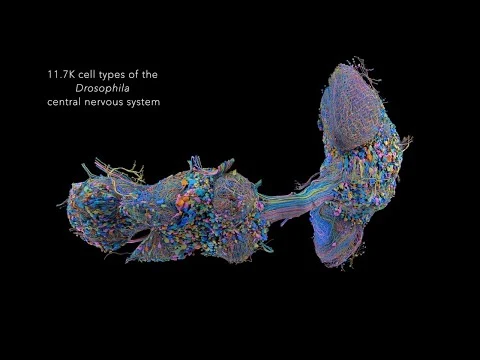
네. Google Research와 HHMI 자넬리아, 케임브리지 등의 공동 연구진이 공개한 초파리 수컷의 중추신경계 연결망 지도(MaleCNS) 데이터를 사용했습니다. 뇌와 복측신경삭이 함께 포함되어 있습니다.
다만 살아 있는 초파리의 전기생리학적 상태 등은 재현되어 있지 않기 때문에, 그 부분을 추정 및 모델링하여 채워넣은 가상 모델입니다.
02이 초파리는 의식이 있을까요?
살아 있는 초파리는 의식이 있을까? 있다면 어느 정도? 부터 생각해 봐야 할 것 같습니다. 어쨌든 이 신경망이 살아 있는 초파리와 같은 경험을 하고 있다는 증거는 없습니다. 물론 그 반대의 증거도 마땅치 않습니다.
03왜 4족 로봇과 인간형 아바타, 2종을 사용하나요?
사실 4족 로봇(SHOKI)을 먼저 생각했고, 미소녀 아바타(YUMEKA) 쪽은 이후에 추가된 아이디어입니다.
인간형 쪽은 관절이 많고 형태가 복잡하기 때문에, 학습의 난관이 몸 때문인지 훈련 방식 때문인지 구별하기 어려울 때가 있는데요. 이럴 때 4족 로봇은 상대적으로 초파리 본연의 신체 구조와 더 비슷하기 때문에 좋은 비교 대상이 되어 줍니다. 실제로 훈련에서도 SHOKI의 성적이 더 좋은 편입니다.
04아바타 모델링은 직접 했나요?
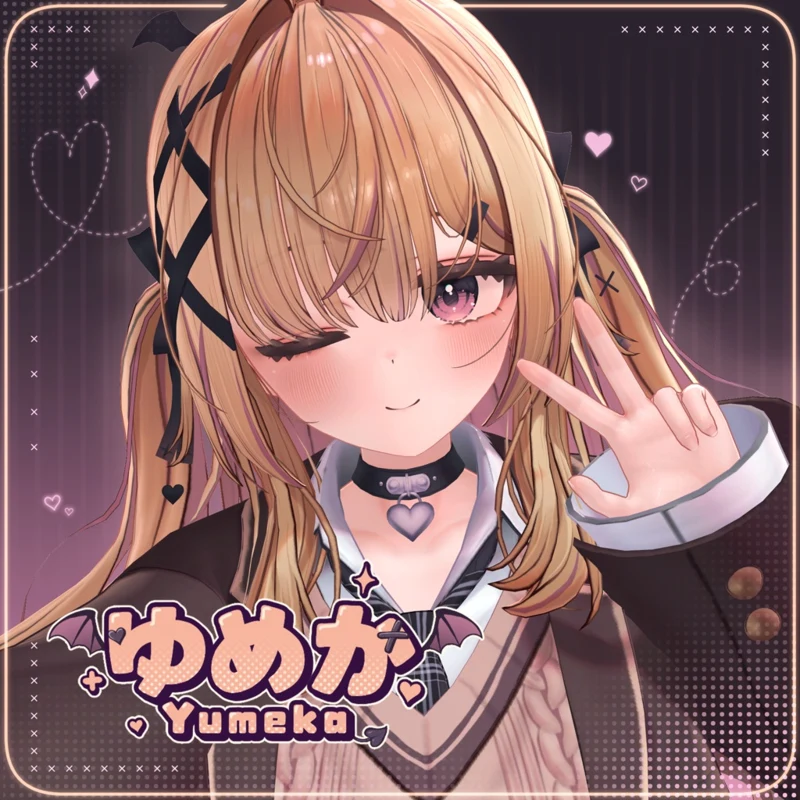
아닙니다. 인간형 아바타 쪽은 @Arka_X 님이 무료로 배포하신 오리지널 3D 모델 Yumeka를 채용하고 있습니다. 무척 예쁜 모델인데 이상한 용도로 사용한 데다가 뜻밖에도 유명해져서 개인적으로 송구스럽고, 또 감사하게 생각하고 있습니다.
05초파리 뇌라는 이름만 빌렸을 뿐인 머신러닝 프로젝트 아닌가요?
훈련에 머신러닝의 방법론을 사용하는 것은 사실입니다. 다만 살아 있었던 실제 초파리의 신경 연결 구조를 모델의 바탕과 제약으로 사용하며, 연결 구조를 유지한 상태에서 가중치에 변경을 주면서 학습시키고 있습니다.
06훈련에 의해 가중치가 바뀌었다면 더 이상 초파리 뇌라고 부를 수 없는 것 아닌가요?
생각하기에 따라서는 그렇습니다만, 푹 자고 일어난 뒤의 인간도 전날 밤과는 신경망 내부 연결과 가중치가 조금 달라져 있습니다. 그런 차원의 이야기라고 생각합니다.
07보기에는 고통스러워보이는데 고통을 느끼고 있는 게 아닐까요?
초파리 규모의 신경계가 어느 정도의 주관적 경험을 갖는가부터 생각해야 할 것 같습니다. 개인적으로는 고무망치로 무릎을 때렸을 때의 반사보다도 훨씬 적은 경험을 가질 거라고 생각합니다.
08훈련시켜서 아내로 삼으실 건가요?
신부 후보로 받아들이기에는 지성이 너무 부족합니다. 꼭 인간은 아니라도 괜찮긴 합니다만, 개인적으로는 파라미터 20T급 이상부터 고려해볼 수 있을 것 같습니다.
09이 훈련의 목표가 뭔가요? 직립보행을 할 수 있게 되나요?
인간형 아바타를 매끄럽게 움직일 수 있다면 정말 멋지겠지만, 아마 직립보행은 어려울 거라고 예상하고 있습니다. 인간도 배우는 데 오래 걸리는 고급 동작인 데다가, 다양한 근육과 관절이 협응해야 하는데 현재 아바타의 관절과 구동 방식에 제약이 있기 때문입니다.
3D 실험 환경 내에 중력과 마찰은 구현되어 있긴 합니다. 기어가기, 뒹굴기, 질질 끌기 등 어떤 이동법이든 목표를 향해 일관되게 움직일 수 있다면 그때부터는 다양한 과제를 시켜볼 수 있습니다. 초파리의 신경계가 과연 어디까지 인간형 아바타를 다룰 수 있게 될지 저도 기대하는 마음으로 지켜보려 합니다.
팔꿈치를 굽힐 수 있게 된 뒤, 팔을 초파리의 앞다리와 비슷한 방식으로 사용하는 듯한 움직임이 나타난 훈련 장면입니다. 왼쪽에는 신경 활동, 오른쪽에는 위에서 본 이동 장면이 함께 표시됩니다.
영상을 불러오지 못했습니다. 원본 게시물에서 확인해 주세요.
104족 로봇(SHOKI)의 형태는 공각기동대에서 가져온 건가요?
네. 공각기동대의 타치코마, 로지코마 같은 4족 메카를 무척 좋아해서 그쪽 디자인을 오마주했습니다. 이 로봇의 4족은 초파리 신경계의 중간 다리와 뒷다리 부위에 각각 연결되어 있습니다.
쇼키가 네 다리로 몸을 움직이며 자극원에 접근하는 공개 훈련 영상입니다. 신경 활동과 위에서 본 이동 장면이 함께 표시됩니다.
영상을 불러오지 못했습니다. 원본 게시물에서 확인해 주세요.
11쇼키와 유메카는 하나의 뇌를 같이 쓰나요?
출발은 같지만 실행되는 모델은 별개입니다. 같은 신경계가 각각의 기억과 경험을 쌓는다고 생각하시면 될 것 같습니다.
12세 번째 몸도 만들 계획이 있나요?
아이디어는 있습니다. 하지만 제 로컬 개발 환경이 그렇게 호화롭지 못해서 일단은 쇼키와 유메카의 훈련에 집중하려 합니다.
13구현 내용은 공개 예정이 있나요?
이 페이지에서 프로젝트의 목적이나 기본 원칙은 공유합니다. 이후 결과는 성패에 따라서 천천히 공개 여부를 생각해 보려고 합니다.
14SHOKI라는 이름의 유래가 뭔가요?
일본어에서 초파리를 猩猩蠅라고 하는데 여기서 猩(성) 자를 가져오고, 기체를 뜻하는 機(기) 자를 붙였습니다. 읽으면 しょうき(쇼우키)가 되는데 正気(제정신)라는 단어와 발음이 같습니다. GPT 6 Astra가 생각해낸 말장난입니다. 기체 측면에 猩機零式(쇼우키 영식)라는 한자 스티커가 붙어 있습니다.
15UI에 Blank Lobe(공허엽)라는 건 뭔가요?
초파리 본연의 신경계에 일종의 작은 확장용 신경망을 추가해준 것입니다. 기능이 정해지지 않은 인공 신경엽으로서 계산 공간 증설이라고 할 수 있습니다만, 뉴런 1,024개로 현재 용량은 매우 작습니다.
개인적으로 제 인지 능력에 부족함을 많이 느껴서 미래에 신피질을 증설하고 싶다는 꿈이 있습니다. 공허엽은 그 꿈을 매우 작은 규모로 초파리에게 실현해준 셈이 됩니다. 이후 공허엽을 잘라내거나 용량을 추가해서, 초파리의 동작에 어떤 영향이 미칠지도 주의깊게 관찰해보려고 합니다.